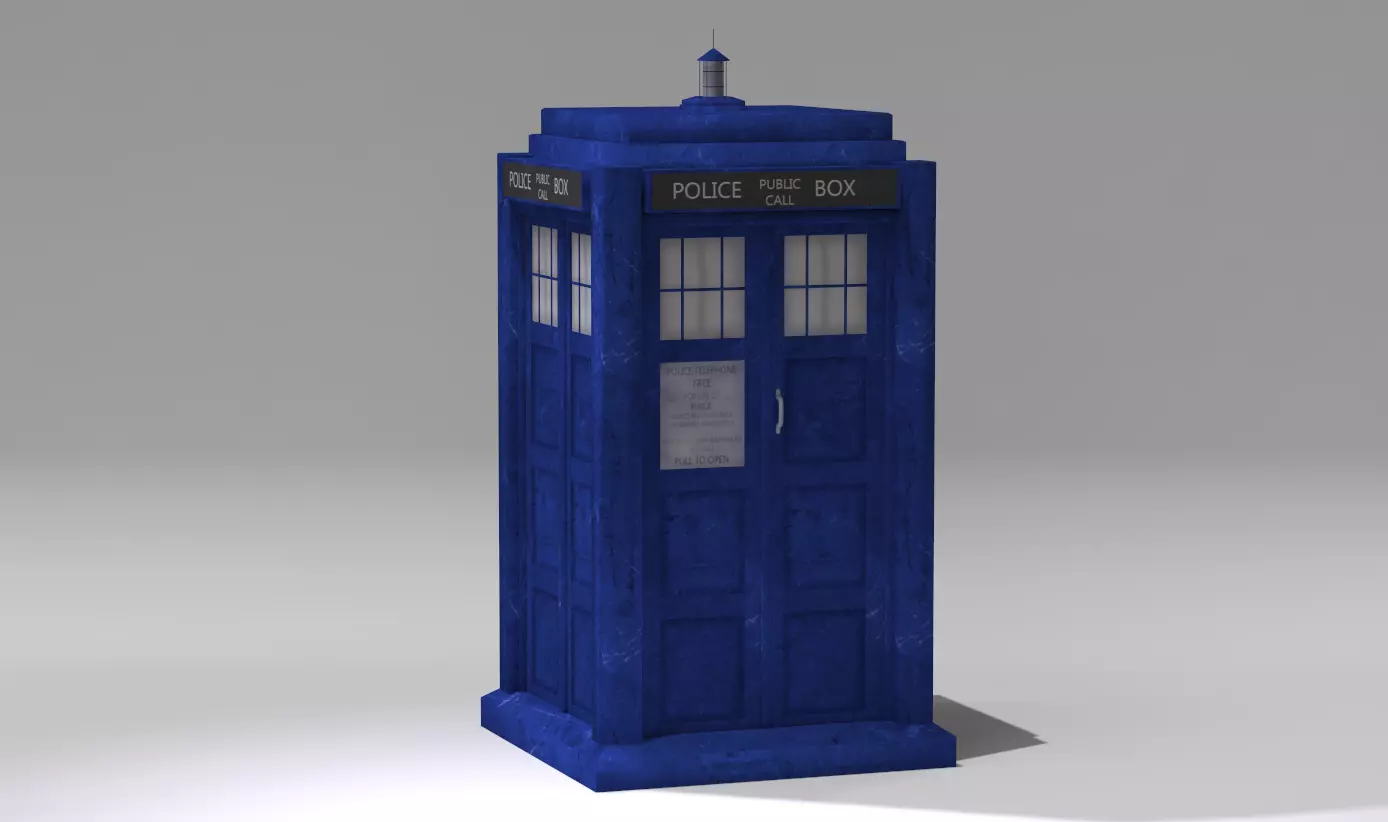
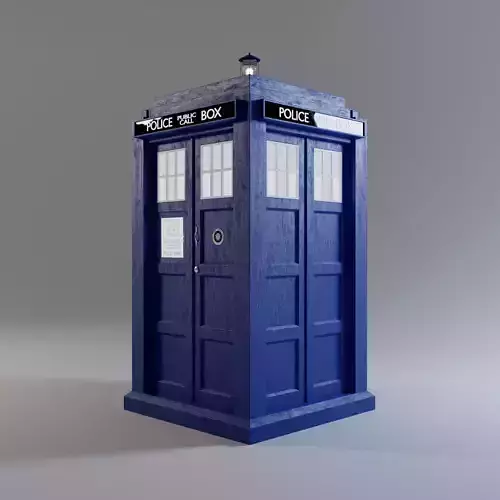
Thanks for this model. I have used it in the back ground of a Dalek animation that I will upload to youtube soon (after another 20000 hours of rendering probabaly! :-) I will credit you on the animation.
Thanks for this, this is great!
// By Kitto Flora September 2009
integer Private = 1; // Change to 1 to prevent others riding.
vector Sitpos = <0.35,0,0.35>;
vector SitrotV = <0,-20,0>;
rotation Sitrot;
integer tt;
key oldagent;
key agent;
float forward_power = 12; //Power used to go forward (1 to 30)
float reverse_power = -6; //Power ued to go reverse (-1 to -30)
float turning_ratio = 2.0; //How sharply the vehicle turns. Less is more sharply. (.1 to 10)
integer turncount;
string Wheeldir = "WC";
string NewWheeldir = "WC";
string Wheelrot = "S";
string NewWheelrot = "S";
integer scount;
integer Speed;
integer Run;
string sit_message = "Ride"; //Sit message
string not_owner_message = "You are not the owner of this vehicle, buy a copy for 0$ and have your own to test in this sim. It will not work in other Open Sim Regions."; //Not owner message
setVehicle()
{
//car
llSetVehicleType(VEHICLE_TYPE_CAR);
llSetVehicleFloatParam(VEHICLE_ANGULAR_DEFLECTION_EFFICIENCY, 0.2);
llSetVehicleFloatParam(VEHICLE_LINEAR_DEFLECTION_EFFICIENCY, 0.80);
llSetVehicleFloatParam(VEHICLE_ANGULAR_DEFLECTION_TIMESCALE, 0.10);
llSetVehicleFloatParam(VEHICLE_LINEAR_DEFLECTION_TIMESCALE, 0.10);
llSetVehicleFloatParam(VEHICLE_LINEAR_MOTOR_TIMESCALE, 1.0);
llSetVehicleFloatParam(VEHICLE_LINEAR_MOTOR_DECAY_TIMESCALE, 0.1);
llSetVehicleFloatParam(VEHICLE_ANGULAR_MOTOR_TIMESCALE, 0.1);
llSetVehicleFloatParam(VEHICLE_ANGULAR_MOTOR_DECAY_TIMESCALE, 0.1);
llSetVehicleVectorParam(VEHICLE_LINEAR_FRICTION_TIMESCALE, <10.0, 2.0, 1000.0>);
llSetVehicleVectorParam(VEHICLE_ANGULAR_FRICTION_TIMESCALE, <0.1, 0.1, 0.1>);
llSetVehicleFloatParam(VEHICLE_VERTICAL_ATTRACTION_EFFICIENCY, 0.50);
llSetVehicleFloatParam(VEHICLE_VERTICAL_ATTRACTION_TIMESCALE, 0.50);
}
Init()
{
Sound(0);
llSetStatus(STATUS_PHYSICS, FALSE);
vector here = llGetPos();
float h = llGround(<0,0,0>) + 0.52;
vector rotv = llRot2Euler(llGetRot());
rotation rot = llEuler2Rot(<0,0,rotv.z>);
llSetPos(<here.x, here.y,h>);
llSetRot(rot);
Sitrot = llEuler2Rot(DEG_TO_RAD * SitrotV);
llSetVehicleType(VEHICLE_TYPE_NONE);
llMessageLinked(LINK_ALL_OTHERS, 0, "S", NULL_KEY); // wheels stop
llMessageLinked(LINK_ALL_OTHERS, 0, "WC", NULL_KEY); // wheels straight
Run = 0;
}
SetMaterial()
{
llSetPrimitiveParams([PRIM_MATERIAL, PRIM_MATERIAL_GLASS]);
llMessageLinked(LINK_ALL_OTHERS, 0, "SetMat", NULL_KEY); // Tell daughter pims on ground to be glass
}
Sound(integer n)
{
integer oldn;
if(n != oldn)
{
oldn = n;
if(n == 2)
{
llLoopSound("RUNNING",1);
}
else if(n == 1)
{
llLoopSound("IDLE",1);
}
else
{
llStopSound();
}
}
}
default
{
state_entry()
{
Init();
llSetSitText(sit_message);
// forward-back,left-right,updown
llSitTarget(Sitpos, Sitrot);
llStopSound();
}
on_rez(integer rn){
llResetScript();
}
changed(integer change)
{
if ((change & CHANGED_LINK) == CHANGED_LINK)
{
agent = llAvatarOnSitTarget();
if (agent != NULL_KEY)
{
if( (agent != llGetOwner()) && (Private == 1) )
{
llSay(0, not_owner_message);
llUnSit(agent);
// not functional llPushObject(agent, <0,0,50>, ZERO_VECTOR, FALSE);
}
else
{
//llTriggerSound("car_start",1);
// llMessageLinked(LINK_ALL_CHILDREN , 0, "WHEEL_DRIVING", NULL_KEY);
oldagent = agent;
setVehicle();
SetMaterial();
llSleep(.4);
llSetStatus(STATUS_PHYSICS, TRUE);
llSleep(.1);
Run = 1;
//Sensor is to make a crude Timer as TimerEvent fails on vehicles
llSensor("Non-Entity",NULL_KEY,PASSIVE,1.0, PI_BY_TWO);
llRequestPermissions(agent, PERMISSION_TRIGGER_ANIMATION | PERMISSION_TAKE_CONTROLS);
Sound(1);
}
}
else
{
Init();
llSleep(.4);
llReleaseControls();
llMessageLinked(LINK_ALL_OTHERS, 0, "S", NULL_KEY);
Run = 0;
llStopSound();
}
}
}
touch_start(integer tn){
}
run_time_permissions(integer perm)
{
if (perm)
{
llTakeControls(CONTROL_FWD | CONTROL_BACK | CONTROL_DOWN | CONTROL_UP | CONTROL_RIGHT |
CONTROL_LEFT | CONTROL_ROT_RIGHT | CONTROL_ROT_LEFT, TRUE, FALSE);
}
}
control(key id, integer level, integer edge)
{
integer reverse=1;
vector angular_motor;
//get current speed
vector vel = llGetVel();
float speed = llVecMag(vel);
//car controls
if(level & CONTROL_FWD)
{
llSetVehicleVectorParam(VEHICLE_LINEAR_FRICTION_TIMESCALE, <10.0, 2.0, 1000.0>);
llSetVehicleVectorParam(VEHICLE_LINEAR_MOTOR_DIRECTION, <forward_power,0,0>);
reverse=1;
NewWheelrot = "F";
Speed = 20;
}
if(level & CONTROL_BACK)
{
llSetVehicleVectorParam(VEHICLE_LINEAR_FRICTION_TIMESCALE, <10.0, 2.0, 1000.0>);
llSetVehicleVectorParam(VEHICLE_LINEAR_MOTOR_DIRECTION, <reverse_power,0,0>);
reverse = -1;
NewWheelrot = "R";
Speed = 10;
}
if(level & (CONTROL_RIGHT|CONTROL_ROT_RIGHT))
{
angular_motor.z -= speed / turning_ratio * reverse;
NewWheeldir = "WR";
turncount = 10;
}
if(level & (CONTROL_LEFT|CONTROL_ROT_LEFT))
{
angular_motor.z += speed / turning_ratio * reverse;
NewWheeldir = "WL";
turncount = 10;
}
llSetVehicleVectorParam(VEHICLE_ANGULAR_MOTOR_DIRECTION, angular_motor);
if(turncount > 0)
{
turncount – -;
}
if(turncount == 1)
{
NewWheeldir = "WC";
}
if(Wheeldir != NewWheeldir){
Wheeldir = NewWheeldir;
llMessageLinked(LINK_ALL_OTHERS, 0, Wheeldir, NULL_KEY);
}
if(Wheelrot != NewWheelrot){
Wheelrot = NewWheelrot;
llMessageLinked(LINK_ALL_OTHERS, 0, Wheelrot, NULL_KEY);
}
} //end control
//Sensor is to make a crude Timer as TimerEvent fails on vehicles
no_sensor()
{
if(scount < 1000)
{
scount++;
}
else
{
scount = 0;
// This happens about once per second
if(Speed > 0) Speed – -;
if(Speed > 2) Sound(2);
if(Speed == 1) {
llSetVehicleVectorParam(VEHICLE_LINEAR_FRICTION_TIMESCALE, <1.0, 2.0, 1000.0>);
llSetVehicleVectorParam(VEHICLE_LINEAR_MOTOR_DIRECTION, <0,0,0>);
llMessageLinked(LINK_ALL_OTHERS, 0, "S", NULL_KEY);
Sound(1);
Wheelrot = "S";
}
}
if(Run == 1)
llSensor("Non-Entity",NULL_KEY,PASSIVE,1.0, PI_BY_TWO);
}
} //end default
can you do that at dea format?